0 likes
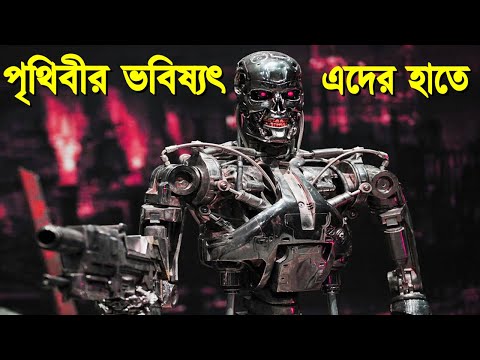
Check out our publication: https://mediatum.ub.tum.de/node?id=1335426 In this video, we show how our humanoid robot Lola models unexpected obstacles …
Check out our publication: https://mediatum.ub.tum.de/node?id=1335426 In this video, we show how our humanoid robot Lola models unexpected obstacles …